康复期原地踏步的运动逻辑与生理适应
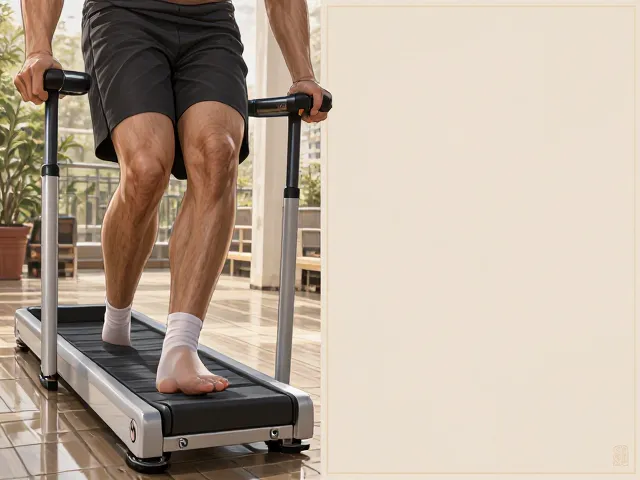
康复阶段的身体机能处于重塑期,肌肉力量、关节灵活性以及心肺功能往往存在不同程度的减退或损伤。在此背景下,原地踏步机作为一种低冲击、可控性强的有氧辅助工具,能够模拟自然行走的步态特征,同时通过机械或电子阻力提供稳定的运动负荷。这种运动模式避免了户外行走中可能遇到的路面不平或突发转向带来的跌倒风险,为患者提供了安全的闭环训练环境。通过持续且规律的踏步动作,可以有效促进下肢血液循环,加速代谢产物排出,有助于缓解因长期静止或制动导致的肌肉萎缩和关节僵硬。
然而,康复期的运动核心在于“适度”与“渐进”,盲目追求运动强度或时长极易引发二次损伤。原地踏步机的阻力档位直接决定了运动时的肌肉负荷和关节压力,是平衡安全性与效率的关键变量。合理的阻力设置应当基于个体当前的体能基线,遵循“无痛原则”,即在运动过程中不引起关节疼痛或异常不适。对于初学者或术后早期患者,过高的阻力会导致动作变形,进而改变受力结构,增加膝关节、髋关节及腰椎的潜在风险。因此,理解阻力档位与生理反馈之间的关联,是确保康复训练科学性的首要步骤。
阻力档位设置的生理依据与安全边界
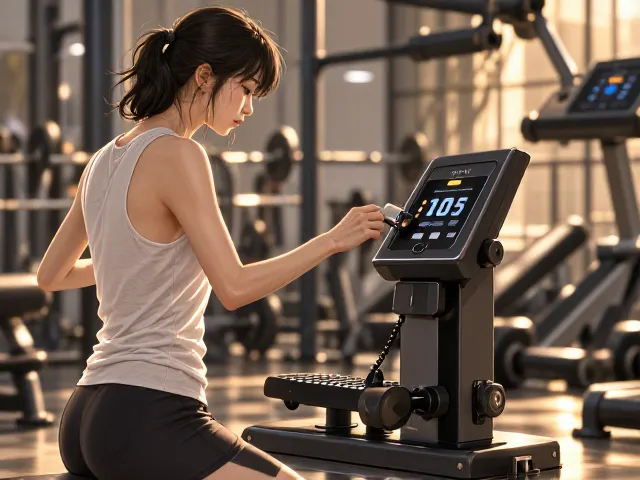
阻力档位的调节并非随意设定,而是需要参考运动生理学中的最大心率区间及主观疲劳度(RPE)。在康复初期,建议将阻力设置在最低或接近最低水平,使运动时的心率控制在最大心率的50%-60%之间,这一区间属于低强度有氧运动区,主要刺激心肺系统的适应性调整,同时减少心脏负荷。此时,动作的重点在于保持节奏的均匀性和动作轨迹的标准性,而非追求速度或力度。若患者在运动中出现呼吸急促、胸闷或关节刺痛,应立即降低阻力或停止运动,这表明当前负荷已超出机体当前的耐受阈值。
随着康复进程的推进,当患者能够连续完成20-30分钟的低阻力踏步且无不适感时,可尝试逐步微调阻力。每次增加阻力应极其微小,例如仅调整1-2个档位,并观察身体反应。值得注意的是,不同型号的踏步机其阻力机制存在差异,有的采用磁控阻力,有的采用机械摩擦或电子电机阻力,其档位对应的实际牛顿力或瓦特数并不统一。因此,不能简单依据他机器的档位经验直接套用,必须依赖自身的主观感受和客观生理指标(如心率)进行动态调整。安全的核心在于建立个体化的阻力感知模型,确保每一次负荷增加都在身体可承受的修复范围内。
高效训练中的动作模式与节奏控制
在确定了安全的阻力基数后,运动效率的提升依赖于正确的动作模式。原地踏步并非简单的上下抖动,而是需要核心肌群参与维持躯干稳定,同时通过髋、膝、踝三个关节的协同发力完成蹬伸与支撑。高效的踏步应保持足底全脚掌着地,避免仅用脚尖点地,以减少小腿肌肉的过度紧张和足底筋膜的压力。膝盖弯曲角度建议保持在15-30度之间,既能量缓冲冲击,又避免膝关节过度屈曲带来的剪切力。手臂的自然摆动应与腿部动作协调,有助于维持身体平衡并增加上肢的从动消耗,提升整体能量代谢效率。
节奏的控制对康复训练的持续性至关重要。建议采用节拍器或音乐辅助,设定每分钟60-80步的频率,这一节奏符合大多数成年人的自然步态特征,易于长期坚持。在阻力较低时,可适当加快频率以提升心肺刺激;当阻力增加时,则应降低频率以确保护动质量,避免因速度过快导致动作失控。对于存在平衡障碍的患者,可手持稳固支撑物或使用带扶手的踏步机,确保重心稳定。通过规范动作细节和优化节奏,即使在低阻力下也能获得较高的训练密度,从而在安全前提下最大化康复效益,促进功能恢复。
数据监测与长期适应性调整
为了验证训练效果并确保安全,建立简单的数据记录习惯至关重要。建议记录每次训练的阻力档位、持续时间、平均心率以及主观疲劳感受。通过对比不同阶段的数据,可以客观评估身体机能的进步情况。例如,若在相同阻力下,静息心率或运动后心率恢复时间缩短,表明心肺功能有所提升;若相同时间内的踏步次数增加,则反映肌肉耐力增强。这些可量化的指标有助于及时调整训练计划,避免陷入无效训练或过度训练的误区。对于使用带有心率监测功能的设备,可设置上限警报,当心率异常升高时及时提醒用户降低强度。
长期来看,康复期的阻力调整应遵循周期性原则。每2-4周进行一次阶段性评估,根据身体反馈重新校准阻力档位。随着肌力和耐力的提升,可逐渐增加阻力或延长训练时间,但增幅应控制在10%-15%以内,以符合超量恢复的训练原则。若遇到平台期或不适感,应退回上一阶段的阻力水平,巩固基础后再图进阶。这种动态调整机制确保了训练方案的持续有效性,使原地踏步训练能够紧密贴合康复进程,逐步重建患者的运动信心与身体机能,为后续更复杂的功能性训练奠定坚实基础。